


Python教程:如何创建和可视化点云数据
1、简介点云应用无处不在:机器人、自动驾驶汽车、辅助系统、医疗保健等。点云是一种适合处理现实世界数据的3D表示,特别是在需要场景/对象的几何形状时,如对象的距离、形状和大小。点云是一组点,代表现实世界中的场景或空间中的对象。它是几何对象和场景的离散表示。换句话说,点云PCD是n个点的集合,其中每个点Pi用其3D坐标表示:注意,还可以添加一些其他特征来描述点云,如RGB颜色、法线等。例如,可以添加RGB颜色来提供颜色信息。2、点云生成点云通常使用3D扫描仪(激光扫描仪、飞行时间扫描仪和结构光扫描仪)或计算机
1、简介
点云应用无处不在:机器人、自动驾驶汽车、辅助系统、医疗保健等。点云是一种适合处理现实世界数据的3D表示,特别是在需要场景/对象的几何形状时,如对象的距离、形状和大小。
点云是一组点,代表现实世界中的场景或空间中的对象。它是几何对象和场景的离散表示。换句话说,点云PCD是n个点的集合,其中每个点Pi用其3D坐标表示:
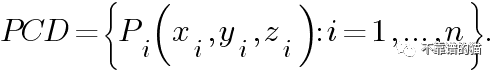
注意,还可以添加一些其他特征来描述点云,如RGB颜色、法线等。例如,可以添加RGB颜色来提供颜色信息。
2、点云生成
点云通常使用3D扫描仪(激光扫描仪、飞行时间扫描仪和结构光扫描仪)或计算机辅助设计(CAD)模型生成。在本教程中,我们将首先创建随机点云并将其可视化。然后,我们将使用Open3D库从3D表面采样点,从3D模型生成它。最后,我们将看到如何从RGB-D数据创建它们。
让我们从导入Python库开始:
import numpy as np
import matplotlib.pyplot as plt
import open3d as o3d
2.1 随机点云
最简单的方法是随机创建一个点云。注意,我们通常不会创建要处理的随机点,除非为GAN(生成对抗网络)创建噪声。
通常,点云由(n×3)数组表示,其中n是点的数量。让我们用5个随机点创建一个点云:
number_points = 5
pcd = np.random.rand(number_points, 3)# uniform distribution over [0, 1)
print(pcd)
我们可以直接打印这些点,但效率不高,特别是在大多数应用中,如果点的数量很大的话。更好的方法是将它们显示在3D空间中。让我们用Matplotlib库来可视化它:
# Create Figure:
fig, ax = plt.subplots(subplot_kw={"projection": "3d"})
ax.scatter3D(pcd[:, 0], pcd[:, 1], pcd[:, 2])
# label the axes
ax.set_xlabel("X")
ax.set_ylabel("Y")
ax.set_zlabel("Z")
ax.set_title("Random Point Cloud")
# display:
plt.show()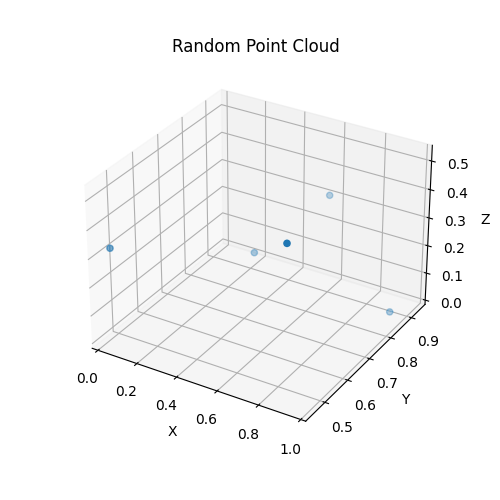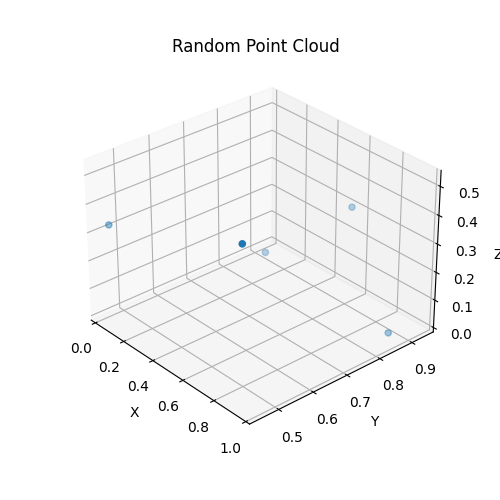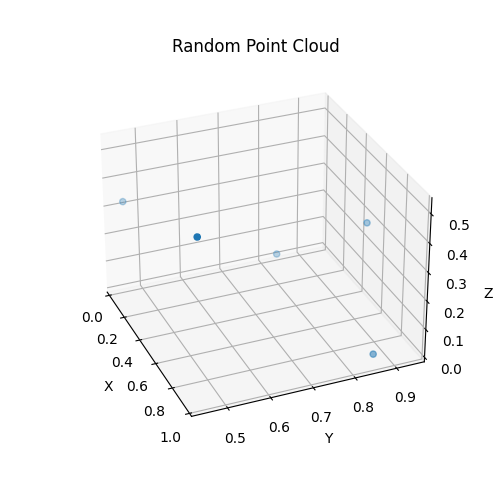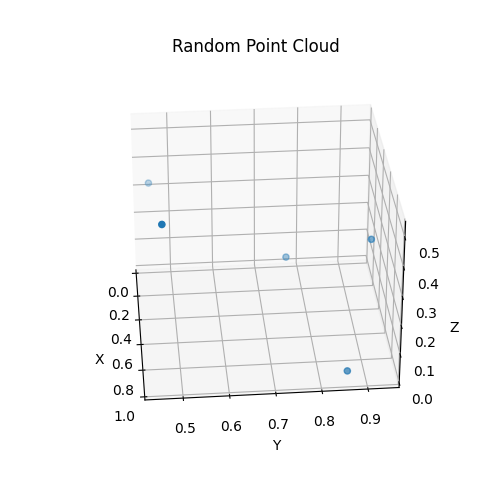
随机点云可视化
2.2 采样点云
直接处理3D模型需要时间。因此,从它们的三维表面采样点云是一个潜在的解决方案。让我们首先从Open3D数据集中导入兔子模型:
bunny = o3d.data.BunnyMesh()
mesh = o3d.io.read_triangle_mesh(bunny.path)
或者以如下方式导入:
mesh = o3d.io.read_triangle_mesh("data/bunny.ply")接下来,显示 3D 模型以查看其外观。您可以移动鼠标从不同的视点进行查看。
# Visualize:
mesh.compute_vertex_normals() # compute normals for vertices or faces
o3d.visualization.draw_geometries([mesh])
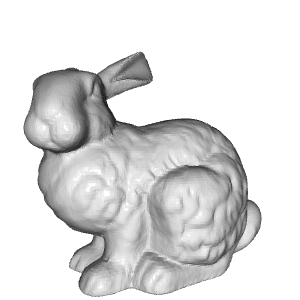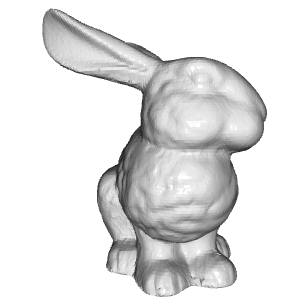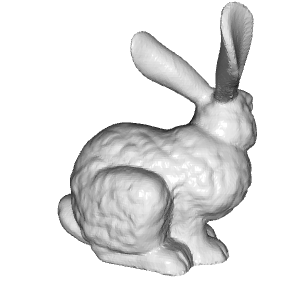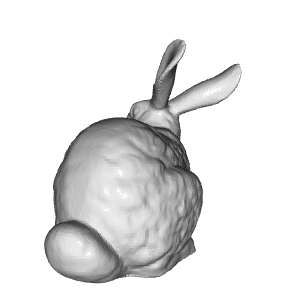
兔子3D模型
要对点云进行采样,有几种方法。在此示例中,我们从导入的网格中均匀地采样 1000 个点并将其可视化:
# Sample 1000 points:
pcd = mesh.sample_points_uniformly(number_of_points=1000)


# visualize:
o3d.visualization.draw_geometries([pcd])
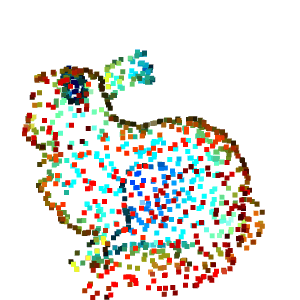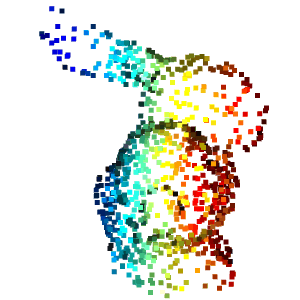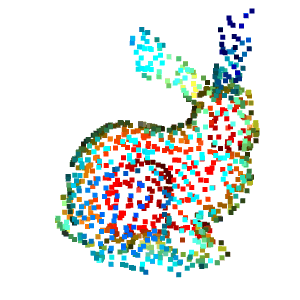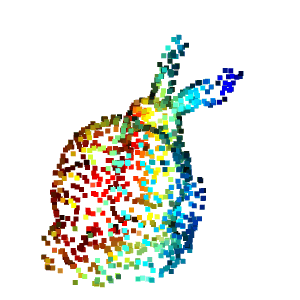
兔子点云
我们可以将创建的点云保存为 .ply 格式,如下所示:
# Save into ply file:
o3d.io.write_point_cloud("output/bunny_pcd.ply", pcd)
2.3 来自 RGB-D 数据的点云
RGB-D 数据是使用RGB-D传感器(例如 Microsoft Kinect)收集的,该传感器同时提供 RGB 图像和深度图像。RGB-D传感器被广泛应用于室内导航、避障等领域。由于RGB图像提供像素颜色,所以深度图像的每个像素表示其与相机的距离。
Open3D 为 RGB-D 图像处理提供了一组函数。要使用 Open3D 函数从 RGB-D 数据创建点云,只需导入两个图像,创建一个 RGB-D 图像对象,最后计算点云如下:
# read the color and the depth image:
color_raw = o3d.io.read_image("../data/rgb.jpg")
depth_raw = o3d.io.read_image("../data/depth.png")


# create an rgbd image object:
rgbd_image = o3d.geometry.RGBDImage.create_from_color_and_depth(
color_raw, depth_raw, convert_rgb_to_intensity=False)
# use the rgbd image to create point cloud:
pcd = o3d.geometry.PointCloud.create_from_rgbd_image(
rgbd_image,
o3d.camera.PinholeCameraIntrinsic(
o3d.camera.PinholeCameraIntrinsicParameters.PrimeSenseDefault))


# visualize:
o3d.visualization.draw_geometries([pcd])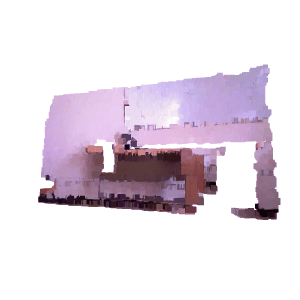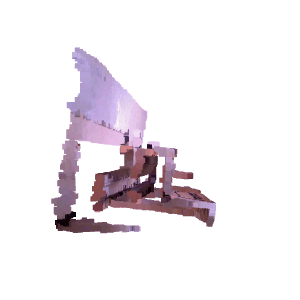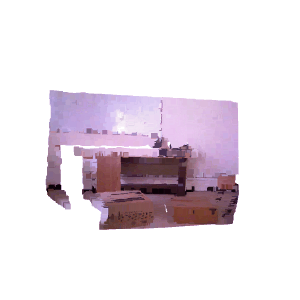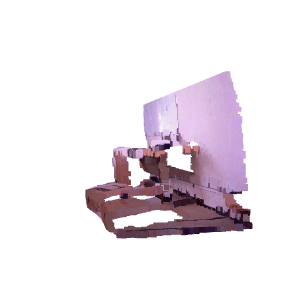
从 RGB-D 图像生成的彩色点云
3、Open3D和NumPy
有时您需要在Open3D和NumPy之间切换。例如,假设我们想要将NumPy点云转换为Open3D.PointCloud对象进行可视化,并使用Matplotlib可视化兔子的3D模型。
3.1 从NumPy到Open3D
在本例中,我们使用NumPy.random.rand()函数创建2000个随机点,该函数从[0,1]的均匀分布中创建随机样本。然后我们创建一个Open3D.PointCloud对象,并使用Open3D.utility.Vector3dVector()函数将其Open3D.PointCloud.points特征设置为随机点。
# Create numpy pointcloud:
number_points = 2000
pcd_np = np.random.rand(number_points, 3)


# Convert to Open3D.PointCLoud:
pcd_o3d = o3d.geometry.PointCloud()# create point cloud object
pcd_o3d.points = o3d.utility.Vector3dVector(pcd_np)# set pcd_np as the point cloud points


# Visualize:
o3d.visualization.draw_geometries([pcd_o3d])
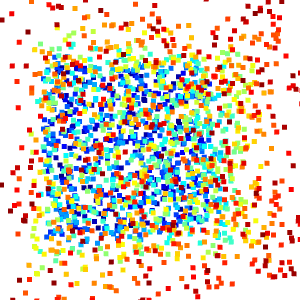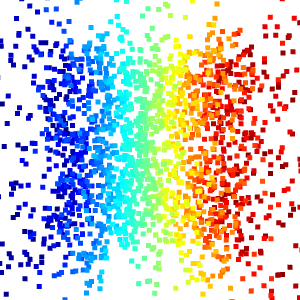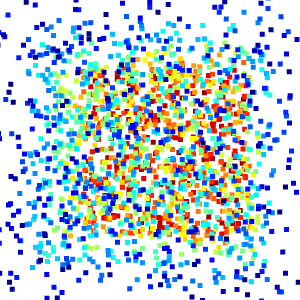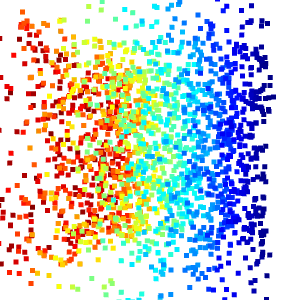
随机点云的 Open3D 可视化
3.2 从 Open3D到NumPy
这里,我们首先使用Open3D.io.read_point_cloud()函数从.ply文件中读取点云,该函数返回一个Open3D.PointCloud对象。现在我们只需要使用NumPy.asarray()函数将表示点的Open3D.PointCloud.points特征转换为NumPy数组。最后,我们像上面那样显示获得的数组。
# Read the bunny point cloud file:
pcd_o3d = o3d.io.read_point_cloud("../data/bunny_pcd.ply")


# Convert the open3d object to numpy:
pcd_np = np.asarray(pcd_o3d.points)


# Display using matplotlib:
fig, ax = plt.subplots(subplot_kw={"projection": "3d"})
ax.scatter3D(pcd_np[:, 0], pcd_np[:, 2], pcd_np[:, 1])
# label the axes
ax.set_xlabel("X")
ax.set_ylabel("Y")
ax.set_zlabel("Z")
ax.set_title("Bunny Point Cloud")
# display:
plt.show()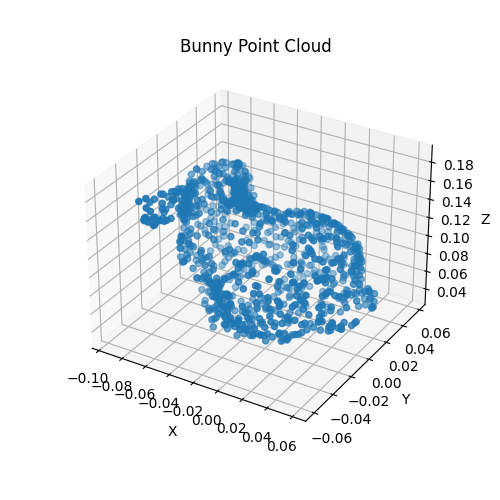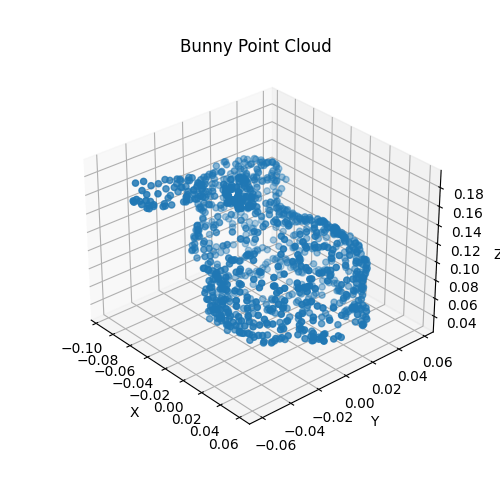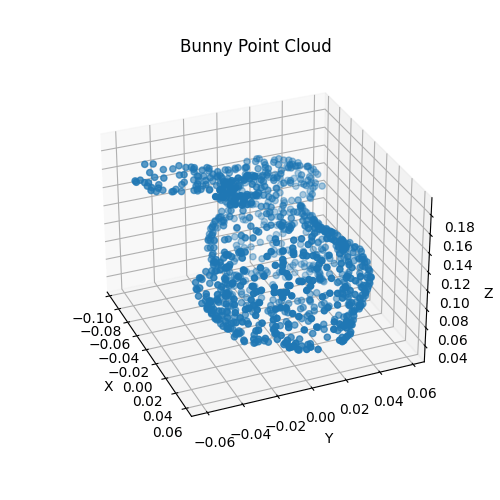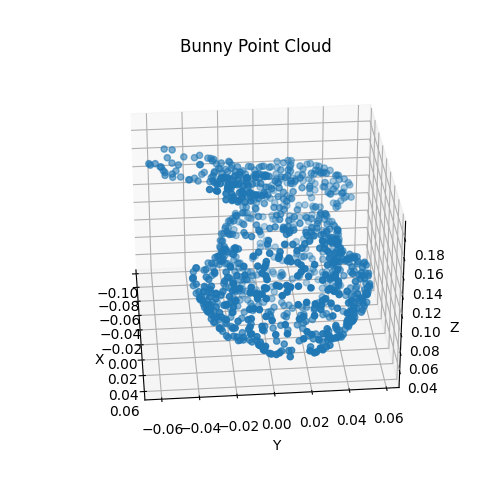
使用 Matplotlib 显示的兔子点云
4、最后
在本教程中,我们学习了如何创建和可视化点云。在接下来的教程中,我们将学习如何处理它们。




















火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。








AirBuddy 3 是面向 macOS 的蓝牙外设增强工具,可集中查看 AirPods、Beats 与苹果设备电量,提供快速连接、播放控制、电量提醒、桌面小组件和多台 Mac 外设接力等功能。

AirServer macOS版可把 Mac 转换为无线投屏接收端,通过 AirPlay 或 Google Cast 接收手机、平板和电脑画面,并支持多设备同时连接、高清镜像及会话录制,适合家庭娱乐、课堂教学、会议演示和应用展示。

火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。

PixTV 是一款在浏览器中使用的 AI 视觉内容创作平台,提供图片、视频、音频、文字生成、AI 分镜、局部重绘、提示词反推和无限画布等工具,适合短剧、漫剧、广告及社交媒体内容制作。


Autodesk Maya 是面向影视、电视、动画和游戏行业的专业三维制作软件,集多边形与 NURBS 建模、角色绑定、关键帧和动作捕捉动画、Bifrost 特效模拟、材质开发及 Arnold 渲染于一体,