


一文读懂Tesla数据标注系统
AndrejKarpathy博士说,模型需要数据来驱动,模型决定上限,而数据帮助模型到达这个上限!有的小伙伴可能会问,不就是标个数据么,有什么好讲的???找几个小学生100块一天,点点鼠标也能干!(小学生OS:我不干,我要忙着上王者!)Attention!都已经2021年了,L4的自动驾驶都已经开始讨论量产了,中国的空间站都已经上天了,数据标注当然也不再是点点鼠标就OK的了!!数据标注里面有什么明堂,容我慢慢讲来。做深度学习和计算机视觉的同学可能比较熟悉ImageNet,MSCOCO,Cityscapes
Andrej Karpathy博士说,模型需要数据来驱动,模型决定上限,而数据帮助模型到达这个上限!
有的小伙伴可能会问,不就是标个数据么,有什么好讲的???找几个小学生100块一天,点点鼠标也能干!(小学生OS:我不干,我要忙着上王者!)
Attention!都已经2021年了,L4的自动驾驶都已经开始讨论量产了,中国的空间站都已经上天了,数据标注当然也不再是点点鼠标就OK的了!!
数据标注里面有什么明堂,容我慢慢讲来。做深度学习和计算机视觉的同学可能比较熟悉ImageNet,MS COCO,Cityscapes等著名的公共数据集,这些数据集主要面向于2D图像上的感知任务,也是直接在2D图像上直接标注的,确实是点点鼠标的事。
但是到了自动驾驶时代,所有的感知任务最终都要在现实的3D世界中应用,数据集的规模也不再是几万张,几十万张,或者几百万张图片,与之前的情况已不可同日而语,自然面临了更多更复杂的问题。
这不,前面的感知系统,Andrej Karpathy大佬一个人就可以Handle全场,但是到了数据标注这一块,Tesla上了两个大佬来分别介绍。
两个大佬分别是之前介绍过的Andrej Karpathy博士,给大家介绍人工标注;Autopilot Software主管Ashok Kumar Elluswamy介绍4D自动标注,数据仿真以及数据和模型的迭代。
整个数据标注系统分为三个部分进行介绍,依次为:人工标注,自动标注,数据仿真以及大规模数据生成。
1 人工标注
大概四年前,Tesla的数据标注也跟目前的不少CV公司一样,由第三方负责。第三方数据标注机构可以提供比较基础的数据标注和维护,但是当标注需求复杂的时候,往往会出现标注延迟太大的问题,同时标注质量也不够高。
于是Tesla就建立了自己的标注团队,标注人员规模为一千余人(啊……还是有钱)。专业的标注人员和工程师紧密合作在一起,保证高质量的标注。
Tesla还为此搭建了专用的数据标注系统,有专业团队维护这个标注框架以及背后的数据,能对标注工作流程中的各项数据做出精确的分析,精确到每个人和每一批数据。

图1,2D图像上的数据标注
最初Tesla的大多数的标注还是在2D图像上进行,但是不久之后,标注开始转移到4D空间(3D空间+时间维度),直接在Vector Space进行标注,数据以一个Clip为最小标注单位。

图2,4D空间上的数据标注
一个Clip由一段路程上的所有相机和传感器数据构成,根据这些数据可以生成一个对应路段的3D重建结果。修改任意图片或是3D重建结果上的标注,都能直接将改变映射到其他数据上。
这样的4D标注相对于2D标注更加接近自动驾驶任务的需要,但是仅仅这样是不够的。
Tesla发现,人类标注人员对于语义信息更加擅长,但是计算机对于几何,重建,三角化,跟踪更加擅长;同时,随着数据规模的增长,不可能无限地扩大标注团队的规模(特斯拉也想省钱)。所以,Vector Space下更加精确的数据标注需要标注人员和计算机协作进行。
自此,标注进入下一个时代:自动标注。
2 自动标注
从自动标注开始,下面的内容由CMU毕业的Ashok Kumar Elluswamy介绍,尽管咖喱味十足,但是东西真是好东西。(歪个题,此处省略一万字……印度英语听力能力Get!推荐各位想学英语er都来感受下咖喱英语的魅力)
说到自动标注,很容易让人不明觉厉,我下面用一个简单例子让大家秒懂。
程序猿对AI说:你已经是个成熟的AI了,要学会自己标数据训练自己...
我们都知道,训练数据和训练参数一定的情况下,服务器上能跑的“大模型”,其精度和泛化能力往往强于在车端部署的“小模型”;同时,多个“大模型”做Essemble之后的精度和泛化也往往也强于单个“大模型”。
所以,如果可以获得大量“小模型”表现不好的数据,我们就可以用精度和泛化更好的集成模型帮助我们把这些新数据“标一把”,再用标好的数据来训练小模型。
完全拟合新数据之后,这个小模型就算再差,在这批新数据上的性能也能够逼近之前的集成模型。
所以,Tesla的自动标注系统本质上干的也就是这么个事,只是一贯的,Tesla将它做到了极致。
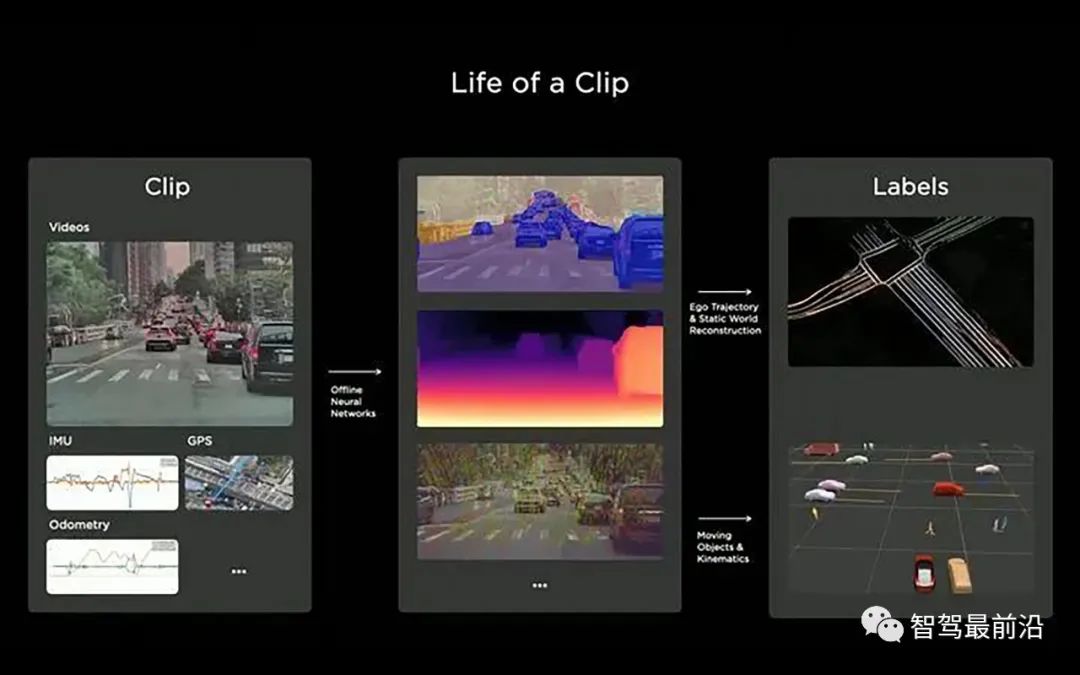
图3,Tesla自动标注系统
前面提到过,一个Clip是Tesla标注系统的最小标注单位,回顾一下Clip的概念:Clip由一段路程上的所有相机和传感器数据构成。一个Clip通常包含时长为45秒到1min的路段数据。
拿到一个Clip,自动标注系统首先使用各种算法模型对数据进行预测,得到分割,目标检测,深度,光流等结果,然后经过一系列算法处理,产生最终用于训练模型的标注。可选的,人类标注人员可以对机器标好的数据做最后的检查和修改。
下面以一个路面标注的例子来说明这一流程。
通常来说我们可以用样条或者是网格来表示路面,但是因为拓扑约束是不可导的,这些表示方式不太好用。为了方便优化,这里选择使用一个神经网络来隐式地对路面建模。
我们query一个路面上的(x, y)点,然后让网络预测路面的高度z,以及一些语义信息,比如车道线,道路边界等。对于每一个(x, y),网络预测一个z,就可以得到一个3D点。我们可以将这个3D点重投影回到各个相机的图像上。
做出百万计这样的query,就能够得到大量的点重投影回各个相机。图4右上角显示了这样重投影回图像的点。
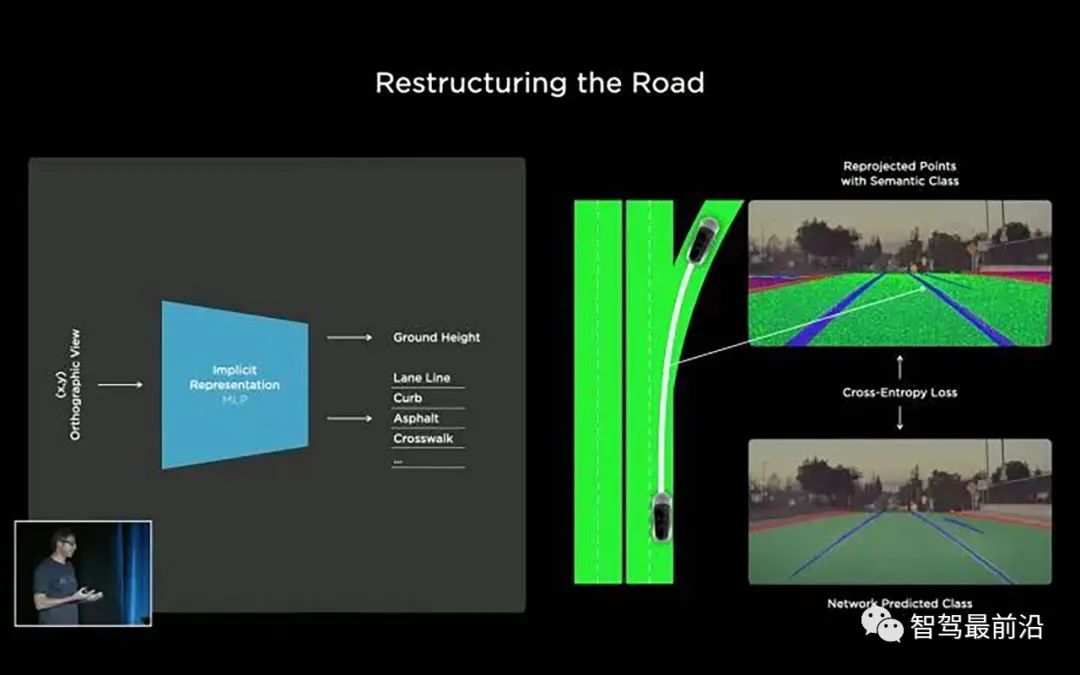
图4,路面重建流程
接下来,我们可以将这些重投影回原图的点与图像空间直接做语义分割的结果进行对比,再在各个相机上,跨过时间和空间维度(across space and time)做联合优化,得到非常高质量的重建结果。

图5,路面重建结果,满足了各个相机时间和空间上的一致性
最后是得到在整个Clip上连续一致的稠密标注结果,如图5所示。这个一致性是指同一个物体的标注在视频序列前后帧,以及不同相机的图像中均保持一致。
这样的一致性是纯人工标注无法达到的。
使用这样的技术,当数据采集车经过一段路的时候就可以采集并标注附近相关的Clip。更进一步,使用一辆车甚至多辆车多次以不同的方式经过同一个地点,能够获得多个相同地点的Clip进行标注。

图6,可以使用不同车辆多次经过相同地区,得到多个标注结果
这些Clip和对应的标注可以放到一起进行更大规模的优化,得到更加精确和更加详细的标注结果。
图7就是16个Clip对齐到一起,保证车道线等多种特征在Vector Space,及各个相机视角观测下的一致性得到的结果。

图7,叠加多个Clip的结果进行联合优化可以得到更加精确和详细的标注结果
这样的标注方式不仅仅是得到了一个高精地图,还顺带标注了相关的各个Clips,已经有点"众包地图"的味道在里面了。
自动标注完成之后,如果有需要可以再让专业标注人员对标注结果做校验,顺带去除噪声,或者添加一些其他的标注。
所以车跑一遍,模型跑一遍,再进行联合优化,数据就标好了。
Tesla的自动标注系统用类似的方式,可以完成一个Clip里面所有要素的自动标注,对于静态物体,给出3D重建结果;对于动态障碍物,给出每一时刻具体的位置,姿态,并计算出3D的运动轨迹。
图8展示了由相机生成的高密度3D点云,点云囊括了路面及车辆周边的所有障碍物。前面介绍的方法能够解决静态障碍物的问题,下面介绍一下动态障碍物的处理。

图8,由图像数据生成的3D点云
对于动态障碍物,即运动目标,自动驾驶的感知系统需要给规控提供每个目标的位置,朝向,运动速度,过去时刻的运动轨迹,并估计将来的运动轨迹等信息。标注系统知道这些信息的真值就非常重要。
在这些问题上,自动标注是具有"上帝视角"的。
在这些Clip里面,每一时刻我们不仅知道过去发生了什么,还知道将来会发生什么,以近乎“作弊”的方式得知正确答案。所以我们可以很精确的给出每个目标"将来"运动轨迹的真值。
此外,“上帝视角”还可以解决遮挡问题。因为知道每个运动目标的运动轨迹,所以可以根据目标被遮挡前后的运动轨迹还原出被遮挡状态下的运动轨迹和姿态,因此标注也不再受到遮挡的影响。

图9,自动标注可以解决运动目标的遮挡问题
最后得到一个Clip完整的标注结果,如图10。

图10,自动标注的完整结果
以这样的自动标注,Tesla可以轻易地标注百万计的Clips来训练模型。
对于一些模型做的不太好的场景,比如低可视度的恶劣天气,就可以使用大规模的车队采集很多相应场景的数据,然后通过自动标注,迅速地将这些数据用来训练模型,快速提升性能。
自动标注一个星期能够标注1万个clip,纯人工完成相同规模的标注则需要几个月!
3 数据仿真
完成自动标注之后,尝到了自动化甜头的马老板甚至连数据采集车的电费都不想出了,于是开始琢磨数据仿真。
哈哈,开个玩笑,数据仿真的好处并不仅仅是省钱,还可以解决很多难题,比如很多具有长尾效应的Corner Case就可以用数据仿真采集到数据。
想象一下,如果高速路上突然出现一头牛或是一群大象,让自动驾驶汽车怎么处理?
这样的数据显然非常难以采集,我们不可能真的让一群大象冲到高速路上,然后再开着采集车过去采数据。但如果现实生活中真的遇到了这样的情况,我们依然希望自动驾驶汽车能够处理,所以相应的数据是必须的。
为了解决类似问题,Tesla的下一个撒手锏就是数据仿真。相对于真实数据,仿真数据有以下几方面的优点:
(1)仿真数据可以提供完美的标注,很多难以标注的场景可以使用仿真数据。
(2)仿真数据可以在真实数据难以采集的情况下提供优质的数据。
(3)仿真可以给规控算法提供一个安全的实验环境。
(4)仿真数据省钱,省钱,省钱!
看样子,仿真数据是真香,不过要搞出能用的仿真数据还是要费一番功夫的。做数据仿真,就是要让虚拟的数据要尽可能真实,Tesla团队为此做出了以下几方面的努力:
1)准确的传感器模拟:数据仿真的第一要务就是让模拟器产生的数据尽可能接近真实相机拍摄的数据。
所以Tesla团队从多个方面做出相应的努力,包括对于相机传感器噪声,运动模糊,光学畸变,以至于挡风玻璃上的衍射斑的仿真。

图11,仿真首先需要准确模拟相机各种特性
2)逼真的渲染:仿真需要实现接近真实的渲染,不能出现类似于游戏中的那种虚假画面。为此,Tesla团队用上了神经渲染(Neural Rendering)来保证渲染效果;用光线追踪(ray tracing)来保证逼真的光照效果。
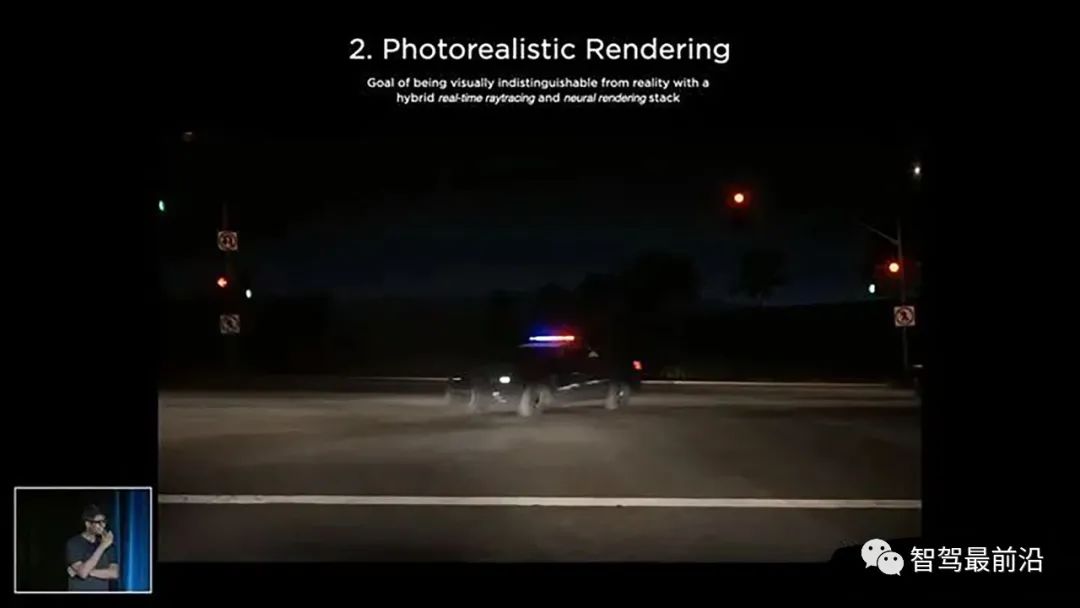
图12,渲染效果,你敢相信这个图是假的?
3)丰富的场景及演员。为了防止感知模型过拟合到几种车型或是单一的场景,Tesla团队设计了很多的“演员”以及“道具”放到虚拟的世界中,包括形形色色的汽车和穿着各异的行人。
同时还设计了总里程超过2000Miles的虚拟道路,里程相当于美国东西海岸之间的距离。
马老板果然大手笔,有没有感觉像是一个活生生的“西部世界”!

图13,仿真需要多样的演员和场景
4)大规模场景生成。前面提到的虚拟数据只是冰山一角,Ashok说到,真实用来训练模型的数据是由这些素材按照一定章程,使用算法生成的。道路的曲率,树木的形状和分布,雪糕筒的摆放,电线杆,以及以各种速度前进的车辆等等各种交通参与物都可以根据需要设置,像天气和光照条件什么的更不在话下。
随机地使用这些素材生成训练数据固然可以,但是大多数生成的场景下模型都可以表现的很好了,所以Tesla团队会使用一些基础的机器学习算法,让模型找到容易出错的场景,然后根据相应的场景生成跟多数据,再来训练模型。
这样,数据和模型的闭环完成了,随着不断迭代,性能会一路提升。
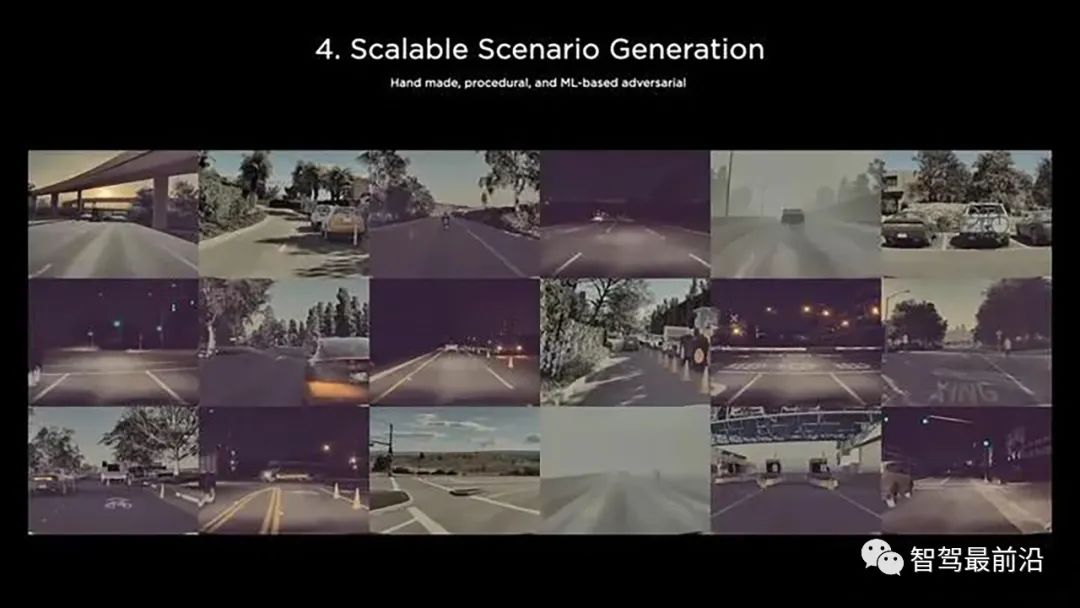
图14,通过调整各项参数,可以生成各种场景
5)场景重建。Tesla还希望能够重建真实场景的自动驾驶任务中的Failure Case,这样能够方便在模拟器中进行复现,找到并解决问题。
如图15,左图表示一辆真实的汽车采集的数据,经过自动标注系统得到3D重建后的结果。用这些重建后的结果结合视觉信息,可以重建出完全一样的虚拟场景。
在这个虚拟场景中,就可以做各种实验,找到并解决之前的问题。

图15,可以从真实数据中生成虚拟数据,帮助Debug
当前,Tesla车端部署的模型早已用上了虚拟数据做训练,虚拟数据的规模为37.1亿张图片,4.8亿标注。这样的数据,用"核燃料库"来比喻毫不为过。
看到这一数字,苦苦等数据的新生代民工已经哭晕在厕所……

图16,虚拟数据真香
Tesla的数据标注系统经历了这样由人工标注到自动标注,再到仿真的过程,确实给我们提供了很好的借鉴,不仅仅能应用在自动驾驶领域,也能应用到在其他CV相关的方方面面!
通过这套系统可以看到Tesla拿掉毫米波雷达,坚持纯视觉的底气。
Tesla的方案除了可供学习之外也启迪我们:在CV算法已经比较成熟的今天,单一算法的提升并不能带来太多改变,但是算法系统级别的研究还有很大潜力可以挖掘,硬件,数据和算法应该融合到一起进行设计和迭代。
再之后,带来的改变就真的是革命性的。
学习之余,我们也不必“长他人志气,灭自己威风”。其实Tesla并不是一枝独秀,国内不少公司也早已在相关领域进行了摸索并有了不错的积累。
接下来,一起加油呀,让AI的星星之火烧成燎原之势!







Postman是一套面向API全生命周期的开发与测试平台,可在Mac上发送和调试多种协议请求,管理集合、环境及认证信息,并完成脚本测试、模拟服务、监控、文档发布和团队协作。它适合开发、测试及运维人员使用,提供个人免费方案。

Docker Desktop 是 Docker 官方为 Mac 提供的容器开发环境,集成 Docker Engine、命令行工具、Compose、Build、Kubernetes 与图形化管理界面。

Android Studio 是 Google 面向安卓应用开发提供的官方集成开发环境,基于 IntelliJ IDEA 构建。它整合智能代码编辑、Gradle 构建、界面预览、设备模拟、性能分析、调试测试及 APK 分析等工具。

Xcode 是苹果面向 Mac 提供的官方集成开发环境,将代码编辑、项目构建、SwiftUI 实时预览、设备模拟、自动化测试、断点调试、性能分析和应用分发整合在同一套工作流中,适合开发与维护 iPhone、iPad、Mac、Apple Wa

JetBrains WebStorm 是面向 JavaScript、TypeScript 和现代 Web 技术的专业集成开发环境,可智能理解项目结构,提供代码补全、重构、错误检查、运行调试、测试及 Git 工具。

PhpStorm 是 JetBrains 推出的专业 PHP 集成开发环境,可在 Mac 上完成代码编写、智能检查、重构、调试、测试和数据库管理。它支持主流 PHP 框架、Composer、Git、Docker 与远程解释器。

JetBrains PyCharm 是面向 Python 开发者的集成开发环境,提供智能补全、代码检查、重构、调试、测试、版本控制及虚拟环境管理功能。Mac 版兼容 Intel 与 Apple 芯片,核心功能可免费使用。

IntelliJ IDEA 是 JetBrains 推出的专业集成开发环境,重点服务于 Java、Kotlin 与 JVM 项目开发。软件集成代码补全、静态检查、重构、调试、测试、版本控制及构建工具,并可借助插件扩展语言和框架支持。

Visual Studio Code 是微软提供的免费代码编辑器,支持 macOS,并为 Intel 与 Apple 芯片 Mac 提供适配版本。软件集代码编辑、调试、Git 源代码管理、集成终端和扩展市场于一体。

REAPER是Cockos开发的数字音频工作站,提供多轨音频与MIDI录制、剪辑、处理、混音和母带制作工具。Mac版兼容Intel与Apple芯片,支持AU、VST、VST3、CLAP等插件格式,并提供高度可定制的工作流程。

Adobe Audition 是面向播客、影视后期、音乐制作及内容创作者的专业音频工作站,提供波形精修、多轨录制与混音、频谱编辑、降噪修复、响度匹配和效果处理工具,并可与 Adobe Premiere 协同完成视频声音制作。

Pro Tools 是 Avid 推出的专业数字音频工作站,覆盖多轨录音、无损剪辑、MIDI 编曲、插件处理、自动化混音及声音与画面同步等工作。它拥有 Intro、Artist、Studio 和 Ultimate 等方案。

PixPix 是面向品牌、卖家和内容团队的在线 AI 图片视频创作平台,提供图视频 Agent、无限画布、图片生成、视频生成、自然语言编辑及商品套图、产品精修和带货视频等电商工具。

Postman 是面向 API 全生命周期的开发与协作平台。Windows 桌面版可用于构建和发送 HTTP、GraphQL、gRPC、WebSocket、MQTT 等请求,并提供环境变量、集合、脚本测试、模拟服务、监控、文档及团队工作区等

Docker Desktop 为 Windows 开发者提供集成式容器环境,内置 Docker Engine、命令行工具、Compose、Build 与 Kubernetes 等组件,可在本机完成镜像构建、容器运行、日志查看和资源管理。

Android Studio 是 Google 面向 Android 应用开发提供的官方集成开发环境,以 IntelliJ IDEA 为基础,集成智能代码编辑、Gradle 构建、设备模拟、界面预览、调试测试及性能分析工具,

WebStorm 是 JetBrains 面向 JavaScript、TypeScript 和现代 Web 技术打造的集成开发环境。它提供项目级代码分析、智能补全、安全重构、导航搜索,并集成调试、测试、终端、Git 与常用前端工具,

PhpStorm 是 JetBrains 面向 PHP 与现代 Web 开发打造的专业集成开发环境,提供代码补全、静态检查、重构、调试、测试、数据库、版本控制及前端语言支持。Windows 用户可直接下载安装程序,

PyCharm 是 JetBrains 推出的 Python 集成开发环境,提供智能代码补全、错误检查、重构、调试、测试、Git、终端及 Jupyter Notebook 支持。统一版安装后可体验 30 天 Pro 功能,

JetBrains IntelliJ IDEA 是以 Java、Kotlin 和 JVM 项目为核心的专业集成开发环境,提供智能补全、代码检查、安全重构、调试、测试、版本控制及构建工具集成。统一发行版的核心功能可免费用于商业和非商业项目,

Visual Studio Code 是微软推出的免费代码编辑器,Windows 版集成智能补全、代码导航、调试、终端和版本控制,并可通过扩展添加语言、格式化及远程开发能力。它启动较快、配置灵活,

REAPER 是 Cockos 推出的数字音频工作站,适用于录音、MIDI 编曲、音频编辑、混音、母带制作及声音设计。软件安装包小巧,支持多轨录制、灵活路由、自动化、第三方插件和脚本扩展,并提供完整功能的 60 天免费评估期。

Adobe Audition 是面向播客、影视后期、广播与音乐制作的专业音频工作站,提供波形编辑、多轨混音、频谱分析、录音、降噪修复和效果处理等功能。Windows 版通过 Adobe Creative Cloud 安装和管理,

Pro Tools 是 Avid 推出的专业数字音频工作站,提供多轨录音、音频剪辑、MIDI编曲、插件处理、自动化混音及影视声音制作能力。它适合音乐人、录音师、制作人和音频后期团队使用,并提供免费入门版、订阅方案及永久授权选择。