


复旦可信具身智能研究院&上海交大:给自动驾驶装上可检索的「空间记忆」丨CVPR 2026
从街景到仿真,离线地理信息正在成为车辆理解复杂道路的新线索。 大模型的发展揭示了一个趋势:智能体不能只依赖一次性的上下文输入,它更需要具备检索、利用和管理长期记忆的能力。自动驾驶领域,似乎也正朝着类似的方向演进。未来的车辆,或许不应仅仅根据摄像头和传感器捕捉的瞬时画面做出判断,而应能调取一种关于道路
从街景到仿真,离线地理信息正在成为车辆理解复杂道路的新线索。
大模型的发展揭示了一个趋势:智能体不能只依赖一次性的上下文输入,它更需要具备检索、利用和管理长期记忆的能力。自动驾驶领域,似乎也正朝着类似的方向演进。未来的车辆,或许不应仅仅根据摄像头和传感器捕捉的瞬时画面做出判断,而应能调取一种关于道路的“空间记忆”——一种基于街景、卫星图、历史地图和车队经验积累的长期知识库。这样一来,即便在传感器“看不清、看不全、看不远”的窘境下,车辆依然能理解自己所处的道路环境。
现实中的挑战无处不在。夜间驶过无路灯的路口,车道线被阴影吞没;雨天穿行于城区,玻璃反光和水雾让路沿与人行横道变得模糊;面对复杂的立交或多岔路口,车载传感器只能捕捉当前一隅,却必须对完整的道路结构做出预判。
人类司机在此类场景下,本能地会调动记忆:这里原本有几条车道,路口在哪里分叉,人行横道大概在什么位置。这种“空间记忆”是人类驾驶的天然优势。然而,长期以来,主流的自动驾驶模型仍被禁锢在实时传感器的输入框内,只能依据当前“看到”的信息进行决策。一旦遭遇遮挡、低光、雨雾等长尾场景,模型就容易失去稳定的空间参考系。
正是在此背景下,复旦大学可信具身智能研究院与上海交大的联合团队提出了论文《Spatial Retrieval Augmented Autonomous Driving》。这项工作的核心思路颇具巧思:它并非给车辆增加又一种昂贵的硬件传感器,而是教会自动驾驶系统如何“回忆”——根据车辆的GPS和位姿,主动检索对应位置的街景、卫星等历史地理图像,并将这些Geo信息与车载相机特征融合,为模型提供额外的道路结构参考。
更值得玩味的是,这项研究并没有将地理图像奉为圭臬。实验结果清晰地划定了它的能力边界:Geo图像最擅长补充的是那些稳定、长期存在的道路结构信息,比如车道线、道路边界、人行道、建筑和可行驶区域。而对于车辆、行人这类瞬息万变的动态目标,它的帮助则相当有限。
这一结论反而让研究的意义更加凸显——Geo的目标并非取代实时感知,而是要成为自动驾驶系统中的一种“空间先验”。它的价值在于,当车辆看不清当下世界时,能提供一个“这条路原本是什么样子”的可靠参照。
因此,这项工作的真正贡献,或许不在于某个单一指标的提升,而在于开启了一种新的范式可能性:从“纯粹依赖当前传感器”走向“实时感知与历史地理记忆相结合”。在自动驾驶竞争日益聚焦于长尾场景、安全冗余和世界模型的当下,这种检索增强的思路,很可能成为下一代系统理解复杂道路空间的重要拼图。
Geo 的适用边界
整体来看,研究揭示了一个关键规律:不同任务从地理图像中获益的程度差异显著。静态道路结构相关的任务提升明显,例如在线建图、占用预测和世界模型;而动态目标检测类任务则提升甚微。
这背后的逻辑很直观:地理图像提供的是道路、车道、建筑等近乎不变的背景信息,它无法捕捉当前时刻路上飞驰的车辆或行走的行人。因此,它天然更适合充当空间结构的“参考书”,而非实时动态的“监控屏”。
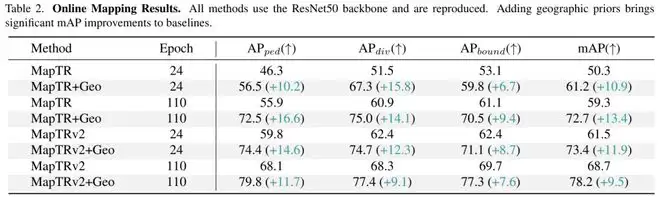
在线建图是受益最显著的任务。由于该任务核心是识别车道线、路沿、人行横道等静态元素,Geo图像能有效补充道路结构细节。实验中,MapTR的mAP从50.3提升至61.2,MapTRv2则从61.5跃升至73.4。尤其在低曝光、雨天和遮挡场景下,加入Geo后模型恢复道路细节的能力显著增强,这相当于为模型提供了当前位置的“道路蓝图”。
占用预测同样获得提升,但幅度不及建图。Geo的作用主要集中于可行驶区域、人行道等地形静态区域。FBOcc的整体mIoU从39.11提升到39.74,其中可行驶区域的IoU从80.07提升至82.47。这再次印证,Geo更擅长帮助模型理解空间骨架,而非瞬息万变的动态物体。
相比之下,3D目标检测的提升几乎可以忽略不计。BEVFormer的mAP仅从41.60微升至41.64。原因不言而喻:目标检测紧盯的是实时车辆和行人,而离线地图或街景信息无法反映这些动态变化,自然帮助有限。
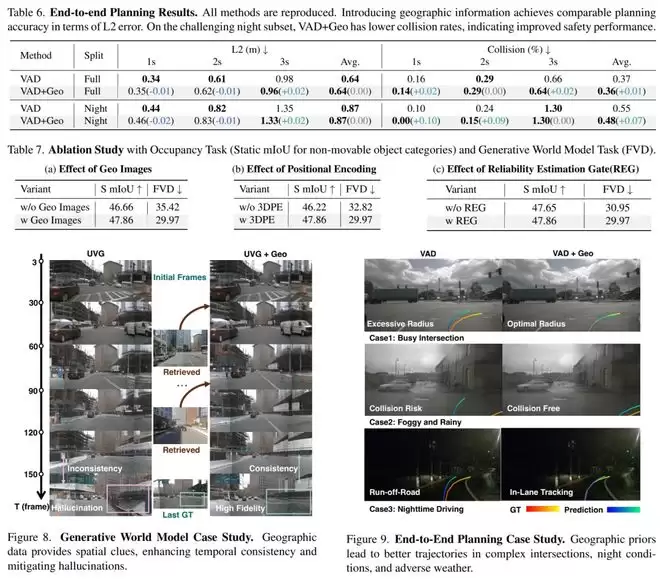
在端到端规划任务中,Geo对轨迹预测的误差影响不大,但却能提升安全性。实验显示,在夜间场景下,碰撞率从0.55%降至0.48。这表明,Geo不一定能让预测轨迹更“准”,但在夜间、雨雾等低能见度的复杂路口,它能提供更稳定的道路参考,从而降低碰撞风险。
世界模型是另一个明显受益的领域。研究人员发现,在长时间生成驾驶视频时,模型容易出现道路漂移和背景不一致的“幻觉”。Geo图像能提供真实道路结构的约束,让生成结果更稳定。实验中,UVG的FVD指标从36.10降至29.97,幻觉现象显著减少。
最后的消融实验进一步夯实了结论。移除Geo后,静态元素的mIoU为46.66,加入后提升至47.86。这证明性能提升并非偶然,Geo图像本身、位置编码以及可靠性估计模块共同构成了有效的增强方案。
从地理检索到可靠融合
为了验证想法,研究团队首先基于nuScenes数据集构建了一个扩展版本——nuScenes-Geography。其目标是让自动驾驶模型在利用车载摄像头的同时,也能调用当前位置对应的地理图像信息。
技术路径很清晰:先根据nuScenes提供的车辆位姿数据,计算出每一帧对应的经纬度坐标,再通过Google Maps API获取该位置的街景图和卫星图。获取地理图像后,关键一步是将其与车载相机画面进行空间对齐,使得模型能同时看到“当前视角”和“历史地理视角”。
数据显示,训练集中94.32%、验证集中92.41%的场景都能成功获取Geo信息,覆盖率很高,说明实验并非只在少数理想样本上进行。
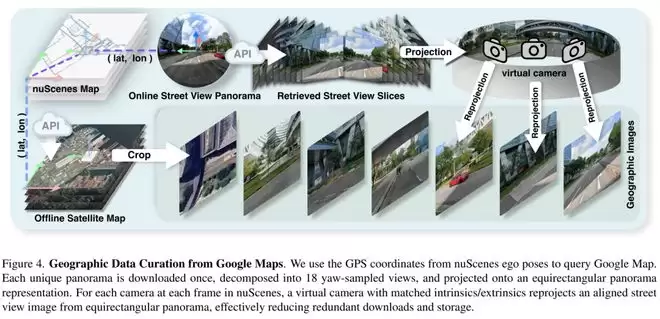
在构建数据集时,团队遇到了一个实际问题:街景图并非按车辆每一帧采集,连续多帧车载画面往往对应同一个街景位置。如果逐帧下载,会产生大量冗余数据,存储和计算成本高昂。
为此,研究人员采用了更高效的策略:每个街景位置只下载一次数据。为了覆盖多角度,他们在同一位置下载18个不同方向的街景视角,合成为全景图。然后,系统根据当前车载相机的方向、位置和视角参数,从全景图中重新投影,生成与当前驾驶视角匹配的Geo图像。这种方法节省了超过70%的存储空间,并减少了数据冗余,提升了实际部署的可行性。
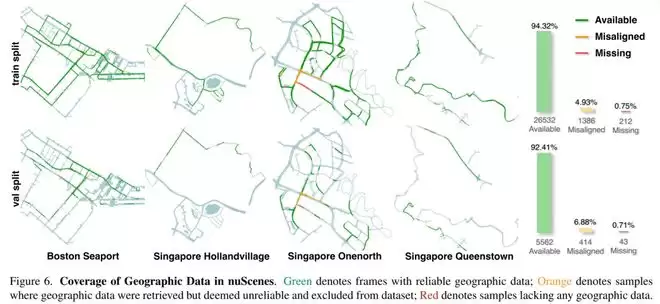
然而,Geo图像并非永远可靠。现实情况复杂多变:街景可能缺失、数据可能过时、GPS存在定位误差、高架与地面道路可能混淆、道路施工会导致环境改变。如果模型盲目依赖过时或错误的Geo信息,反而可能做出误判。
因此,研究团队专门设计了一个可靠性估计模块(REG),用于动态判断当前检索到的Geo图像是否可信。该模块会综合评估Geo图像与当前车载图像之间的视觉相似性,以及地理位置匹配程度,从而决定模型应在多大程度上采纳Geo信息。
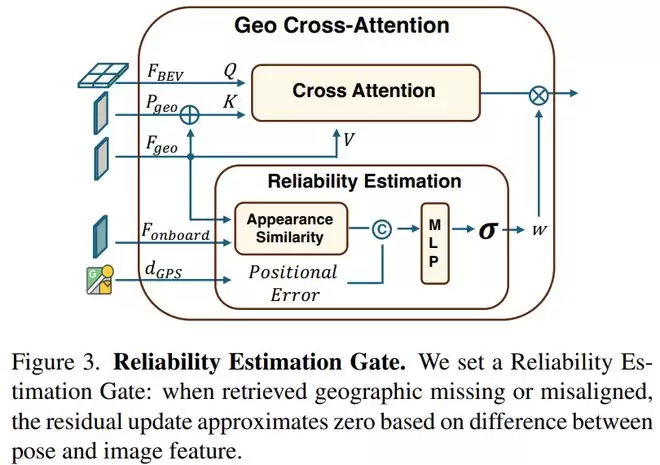
为了训练这个模块,团队人工标注了1800个错位样本。数据显示,训练集中错位图像占4.93%,缺失图像占0.75%;验证集中错位图像占6.88%,缺失图像占0.71%。这些数字表明,研究没有假设Geo永远正确,而是让模型学会“审慎采纳”——信息可信时增强使用,不可靠时降低权重,以此提升系统整体的鲁棒性。
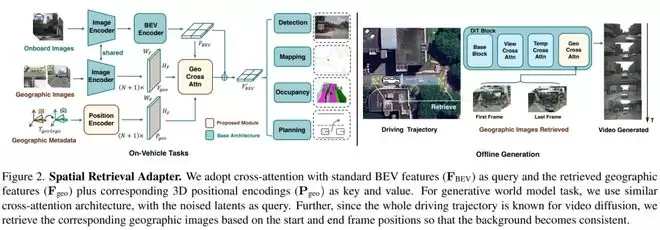
数据处理完毕后,团队将Geo接入多种自动驾驶任务进行验证。对于车载任务,流程是:先从车载图像提取BEV特征,再将检索到的Geo图像编码成另一组特征,最后通过适配模块将两者融合到同一空间表示中。其目的是让模型既能利用实时传感器信息,也能参考历史道路结构。
实验覆盖了3D目标检测、在线建图、占用预测及端到端规划等多个任务。对于世界模型任务,策略有所不同:由于需要生成未来驾驶视频,系统会根据预测的未来轨迹,提前检索相应位置的地理图像,并用这些Geo信息约束未来场景的生成过程,旨在减少长视频生成中的道路漂移和场景幻觉问题。
整个实验的核心目标,是验证Geo能否成为自动驾驶系统的“空间记忆”。团队并非只想证明某个模型指标略有改善,而是希望系统性阐明,自动驾驶模型除了依赖当前传感器,完全可以通过检索历史地理图像获得有价值的空间先验。通过将Geo接入多种不同任务和模型,研究验证了该方法的通用性,并清晰界定了其最适用的任务类型。
从感知增强到仿真约束
这项研究最重要的贡献,或许不在于那几个提升的百分点,而在于提出了一种新的思路。传统的自动驾驶系统高度依赖实时传感器输入,车辆只能基于“当下所见”做出判断。而这项工作证明,自动驾驶系统可以主动检索并利用历史地理图像,从而获得一种类似“空间记忆”的能力。这意味着,自动驾驶的感知范式,开始从纯粹的“实时感知”,转向“实时感知与历史空间记忆相结合”。
可以说,这项研究真正打开了“检索增强自动驾驶”这个新方向。过去的研究焦点多在传感器、模型架构和端到端学习上,而这项工作尝试将外部地理信息作为一种可检索的知识引入系统。未来的扩展方向显而易见:例如,利用车队积累的历史数据替代公开地图,或者同时检索多个邻近视角的地理信息,从而进一步提升系统对复杂空间的理解能力。
成果背后的科研团队
这项研究由复旦大学可信具身智能研究院的助理教授贾萧松主导。该研究院是复旦大学面向下一代人工智能设立的校级实体科研机构,重点探索AI如何从数字空间走向物理世界。其研究不仅关注具身智能体“能否感知与行动”,更关注其在真实环境中的安全性、可靠性与可控性。研究院围绕具身基础模型、数据引擎、交互、硬件本体及可信机制五大方向布局,旨在打通从模型、数据、硬件到安全评估的全链条,为工业制造等场景提供底层技术支持。
贾萧松博士毕业于上海交通大学,师从严骏驰教授。其研究聚焦于自动驾驶与具身智能,涵盖端到端自动驾驶、闭环评测、世界模型、强化学习、轨迹预测及多传感器融合等多个方向。同时,他也关注利用生成式与重建式模型构建更逼真的世界模拟器,并结合模仿学习与强化学习来训练端到端决策智能体。在学术成果方面,他已在IEEE TPAMI、IJCV、CVPR、ICCV、NeurIPS、ICLR等顶级会议期刊发表论文40余篇,参与的研究曾获得ICCV 2024 Mair2 Workshop最佳学生论文奖、CVPR 2024最佳论文奖,并在2025年Waymo仿真智能体世界模型挑战赛中夺冠。







Postman是一套面向API全生命周期的开发与测试平台,可在Mac上发送和调试多种协议请求,管理集合、环境及认证信息,并完成脚本测试、模拟服务、监控、文档发布和团队协作。它适合开发、测试及运维人员使用,提供个人免费方案。

Docker Desktop 是 Docker 官方为 Mac 提供的容器开发环境,集成 Docker Engine、命令行工具、Compose、Build、Kubernetes 与图形化管理界面。

Android Studio 是 Google 面向安卓应用开发提供的官方集成开发环境,基于 IntelliJ IDEA 构建。它整合智能代码编辑、Gradle 构建、界面预览、设备模拟、性能分析、调试测试及 APK 分析等工具。

Xcode 是苹果面向 Mac 提供的官方集成开发环境,将代码编辑、项目构建、SwiftUI 实时预览、设备模拟、自动化测试、断点调试、性能分析和应用分发整合在同一套工作流中,适合开发与维护 iPhone、iPad、Mac、Apple Wa

JetBrains WebStorm 是面向 JavaScript、TypeScript 和现代 Web 技术的专业集成开发环境,可智能理解项目结构,提供代码补全、重构、错误检查、运行调试、测试及 Git 工具。

PhpStorm 是 JetBrains 推出的专业 PHP 集成开发环境,可在 Mac 上完成代码编写、智能检查、重构、调试、测试和数据库管理。它支持主流 PHP 框架、Composer、Git、Docker 与远程解释器。

JetBrains PyCharm 是面向 Python 开发者的集成开发环境,提供智能补全、代码检查、重构、调试、测试、版本控制及虚拟环境管理功能。Mac 版兼容 Intel 与 Apple 芯片,核心功能可免费使用。

IntelliJ IDEA 是 JetBrains 推出的专业集成开发环境,重点服务于 Java、Kotlin 与 JVM 项目开发。软件集成代码补全、静态检查、重构、调试、测试、版本控制及构建工具,并可借助插件扩展语言和框架支持。

Visual Studio Code 是微软提供的免费代码编辑器,支持 macOS,并为 Intel 与 Apple 芯片 Mac 提供适配版本。软件集代码编辑、调试、Git 源代码管理、集成终端和扩展市场于一体。

REAPER是Cockos开发的数字音频工作站,提供多轨音频与MIDI录制、剪辑、处理、混音和母带制作工具。Mac版兼容Intel与Apple芯片,支持AU、VST、VST3、CLAP等插件格式,并提供高度可定制的工作流程。

Adobe Audition 是面向播客、影视后期、音乐制作及内容创作者的专业音频工作站,提供波形精修、多轨录制与混音、频谱编辑、降噪修复、响度匹配和效果处理工具,并可与 Adobe Premiere 协同完成视频声音制作。

Pro Tools 是 Avid 推出的专业数字音频工作站,覆盖多轨录音、无损剪辑、MIDI 编曲、插件处理、自动化混音及声音与画面同步等工作。它拥有 Intro、Artist、Studio 和 Ultimate 等方案。

PixPix 是面向品牌、卖家和内容团队的在线 AI 图片视频创作平台,提供图视频 Agent、无限画布、图片生成、视频生成、自然语言编辑及商品套图、产品精修和带货视频等电商工具。

Postman 是面向 API 全生命周期的开发与协作平台。Windows 桌面版可用于构建和发送 HTTP、GraphQL、gRPC、WebSocket、MQTT 等请求,并提供环境变量、集合、脚本测试、模拟服务、监控、文档及团队工作区等

Docker Desktop 为 Windows 开发者提供集成式容器环境,内置 Docker Engine、命令行工具、Compose、Build 与 Kubernetes 等组件,可在本机完成镜像构建、容器运行、日志查看和资源管理。

Android Studio 是 Google 面向 Android 应用开发提供的官方集成开发环境,以 IntelliJ IDEA 为基础,集成智能代码编辑、Gradle 构建、设备模拟、界面预览、调试测试及性能分析工具,

WebStorm 是 JetBrains 面向 JavaScript、TypeScript 和现代 Web 技术打造的集成开发环境。它提供项目级代码分析、智能补全、安全重构、导航搜索,并集成调试、测试、终端、Git 与常用前端工具,

PhpStorm 是 JetBrains 面向 PHP 与现代 Web 开发打造的专业集成开发环境,提供代码补全、静态检查、重构、调试、测试、数据库、版本控制及前端语言支持。Windows 用户可直接下载安装程序,

PyCharm 是 JetBrains 推出的 Python 集成开发环境,提供智能代码补全、错误检查、重构、调试、测试、Git、终端及 Jupyter Notebook 支持。统一版安装后可体验 30 天 Pro 功能,

JetBrains IntelliJ IDEA 是以 Java、Kotlin 和 JVM 项目为核心的专业集成开发环境,提供智能补全、代码检查、安全重构、调试、测试、版本控制及构建工具集成。统一发行版的核心功能可免费用于商业和非商业项目,

Visual Studio Code 是微软推出的免费代码编辑器,Windows 版集成智能补全、代码导航、调试、终端和版本控制,并可通过扩展添加语言、格式化及远程开发能力。它启动较快、配置灵活,

REAPER 是 Cockos 推出的数字音频工作站,适用于录音、MIDI 编曲、音频编辑、混音、母带制作及声音设计。软件安装包小巧,支持多轨录制、灵活路由、自动化、第三方插件和脚本扩展,并提供完整功能的 60 天免费评估期。

Adobe Audition 是面向播客、影视后期、广播与音乐制作的专业音频工作站,提供波形编辑、多轨混音、频谱分析、录音、降噪修复和效果处理等功能。Windows 版通过 Adobe Creative Cloud 安装和管理,

Pro Tools 是 Avid 推出的专业数字音频工作站,提供多轨录音、音频剪辑、MIDI编曲、插件处理、自动化混音及影视声音制作能力。它适合音乐人、录音师、制作人和音频后期团队使用,并提供免费入门版、订阅方案及永久授权选择。